

一, M8 adaptera vadu galvenais izaicinājums robotu scenārijos
1. Miniaturizācija un augsta - blīvuma integrācija
Mūsdienu robotu savienojumiem ir nepieciešama 12+ signāla/jaudas kanālu integrācija ierobežotā telpā, piemēram, MIT laboratorijas izstrādātais humanoīdais robots, kas izmanto M8 adapteri, lai vienai locītavai sasniegtu 12 kodola signāla pārraidi. Šim dizainam ir vajadzīgas elektroinstalācijas rīkiem, lai būtu augstas - precīzas darbības iespējas, izvairoties no mazu stiepļu serdeņu bojājumiem (piemēram, 0,08 mm ² ultra - smalkiem vadiem) vai kontaktpunkta pārvietojuma izraisīšanu.
2. Dinamiskā vides uzticamība
Robotu savienojumiem ir jāiztur 20 g nepārtraukta vibrācija un 50G ietekme, kas liek stingras prasības M8 adaptera vadu stingrībai. Piemēram, trešajam - pasūtījuma punkta slāpēšanas struktūras savienotājam, ko izmanto Bostonas dinamikas atlas robots, nepieciešami specializēti rīki, lai nodrošinātu, ka kontakta pretestības svārstība ir mazāka vai vienāda ar 3M Ω, lai novērstu vibrācijas izraisīto signāla pārtraukšanu.
3. Pielāgojamība visai videi
Ekstremālajiem darba apstākļiem no -40 grādu ekstrēmā aukstuma līdz 125 grādiem augstā temperatūrā ir nepieciešami elektroinstrumenti, lai varētu pielāgoties dažādu materiālu savienotājiem (piemēram, modificētam PUR, ar niķelētu misiņu vai nano keramikas pārklājumiem), lai izvairītos no kontakta punkta, ko izraisa termiskā izplešanās un kontrakcija.
2, robotu specifiska M8 adaptera elektroinstrumentu sistēma
1. Pamata vadu rīki
Noņēmējs: Tam ir jāatbalsta precīza vairāku virknes vara serdes vadu noņemšana ar laukumu 0,08–2,5 mm ², lai neizdotu stiepļu serdi. Piemēram, Japānas OKI zīmola stieples noņēmējs pieņem regulējamu asmeni, kas var pielāgoties parasti izmantotajām robotu AWG28-12 stieples specifikācijām.
Stiepļu gofrēšanas knaibles: M8 adapteru skrūvju gofrēšanas spailēm ir nepieciešami regulējami griezes momenta stiepļu gofrēšanas knaibles. 221 sērijas gofrēšanas knaibles, ko Vago ražotais Vācijā ir griezes momenta diapazons 0,5–1,5n · m, kas var novērst termināla deformāciju, ko izraisa pārmērīgs gofrēšanas spēks.
Izolācijas piedurkne: izgatavota no augsta - izturīga pret temperatūru (150 grādu +) un UV izturīgu fluorbber materiālu, nodrošinot garu - terminu izolācija robotu lietojumos ārpus telpām.
2. Precizācijas instalēšanas rīki
Sešstūra uzgriežņu atslēgu komplekts: Robota specifiskā M8 adaptera pretestīgajam dizainam ir nepieciešama 0,9–1,5 mm sešstūra uzgriežņu atslēga. Piemēram, 0,9 mm sešstūra uzgriežņu atslēga, ko Lelutong nodrošina UL 2238 sertificētiem M8 savienotājiem, var precīzi kontrolēt skrūvju pievilkšanas griezes momentu līdz 0,8n · m.
Pozicionēšanas armatūra: Humanoīdu robotu elastīgā locītavas montāžā ir nepieciešama lāzera pozicionēšanas armatūra, lai nodrošinātu, ka M8 adapteru un sensoru/motoru izlīdzināšanas precizitāte ir mazāka vai vienāda ar ± 0,15 mm. Ja vizuālās pozicionēšanas sistēma, ko izmanto FANUC sadarbības roboti, reālā laikā var labot montāžas novirzes.
Griezes momenta draiveris: Augstas vibrācijas scenārijiem, lai iestatītu fiksētu griezes momenta vērtību, ir jāizmanto digitālais griezes momenta draiveris (piemēram, Wiha XT sērija no Vācijas), lai izvairītos no nepietiekama vai pārmērīga pievilkšanas spēka, ko izraisa manuāla darbība.
3. Īpašās vides adaptācijas rīki
Zemas temperatūras smērviela: Īpaši aukstā vidē -40 grādi molibdēna disulfīdu bāzes smērviela jāpieliek uz skrūvju vītnēm, lai novērstu slīdēšanu, ko izraisa metāla ekstremitāte.
Augstas temperatūras hermētiķis: 125 grādu augstas temperatūras apstākļos silīcija - balstīts augsts - temperatūras izturīgs hermētiķis (piemēram, Dow Corning 732 sērija no Amerikas Savienotajām Valstīm) jāizmanto, lai aizpildītu savienotāju spraugas, lai novērstu blīvējuma kļūmi, ko izraisa termiskā izplešanās.
Pretstatiski instrumenti: tīras telpas robotu montāžā ESD drošības pinceti un anti - Statiskās aproces jāizmanto, lai izvairītos no mazu elektronisko komponentu elektrostatiskās sadalīšanās.
3, nozares prakse un tipiski gadījumi
1. Humanoīdu robotu locītava
Uber X humanoid robots pieņem M8/M12 sērijas multi - galvenos savienotājus, kurus sertificējis Lelutong UL 2238, un tā montāžas procesam ir nepieciešams:
Izmantojiet 0,9 mm sešstūra uzgriežņu atslēgu, lai pievilktu skrūvi ar griezes momentu 0,8n · m;
Nodrošiniet savienotāja ievietošanas precizitāti ± 0,1 mm caur lāzera pozicionēšanas armatūru;
Izmantojiet trešo - Pasūtījuma punkta slāpēšanas struktūras testa solu, lai pārbaudītu, vai kontakta pretestības svārstības vibrācijas vidē ir mazāka vai vienāda ar 3m Ω.
2. Rūpniecisko robotu servo motoru elektroinstalācija
Nepieciešams M8 adaptera vadu vadīšana starp servo motoru un Kuka Kr Cybertech Nano sērijas rūpniecisko robotu vadītāju:
Izmantojiet griezes momentu regulējamas gofrēšanas knaibles (0,5–1,2n · m), lai spailes gurni;
Izmantojiet multimetru, lai noteiktu kontakta pretestību mazāku vai vienādu ar 5 m Ω;
IP68 atzīmes blīvēšanas piedurknes pieņemšana, lai novērstu dzesēšanas šķidruma iekļūšanu.
3. Ātra sadarbības robotu sensoru nomaiņa
UR5E sadarbības robots pieņem ātru noņemamu M8 adaptera dizainu, un tā vadu rīka prasības ir:
Aprīkots ar nešķīstošu gofrēšanas termināļiem, sensora nomaiņu 30 sekunžu laikā;
Izmantojiet testa pildspalvu ar LED indikatora gaismām, lai pārbaudītu signāla pārraides kvalitāti;
Izmantojiet magnētisko instrumentu paplātes, lai novērstu mazu detaļu zaudēšanu.
Vai robotu izmantotajam M8 adapterim ir nepieciešami īpaši elektroinstalācijas rīki?
Populāri produkti
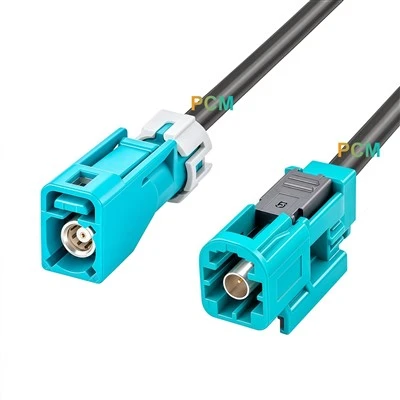
IP67 ūdensizturīgs HFM FAKRA kabelis
IP67 ūdensizturīgs HFM–FAKRA kabelis ar 4 savienotāju konfigurācijām automobiļu kamerām, ADAS sensoriem un RF sistēmām.
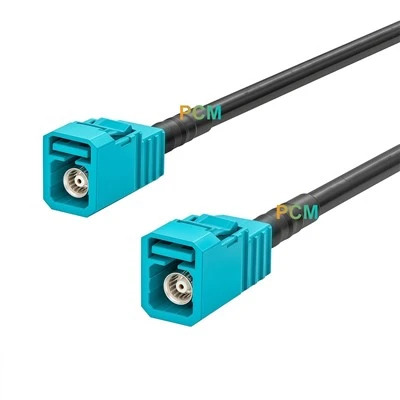
GMSL2 FAKRA Z koda kameras kabelis
3 m GMSL2 kabelis ar FAKRA Z koda savienotājiem kameras-uz-uzņēmēja, ECU, ADAS un mašīnredzes savienojumiem.

Hirose ST sērijas savienotājs
Hirose ST sērijas savienotāju kabeļu komplekti ar ST40X-10S-CV, ST40X-18S-CV, ST40X-24S-CV un ST40X-36S-CV spraudni,
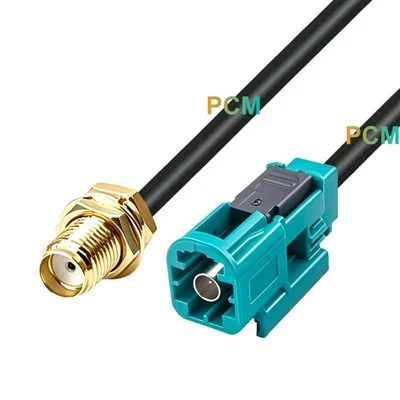
Rosenberger Fakra uz SMA kabeli
Rozenbergera līdz SMA 50 omu koaksiālais kabelis ar četrām savienotāju konfigurācijām automobiļu RF moduļiem, antenām
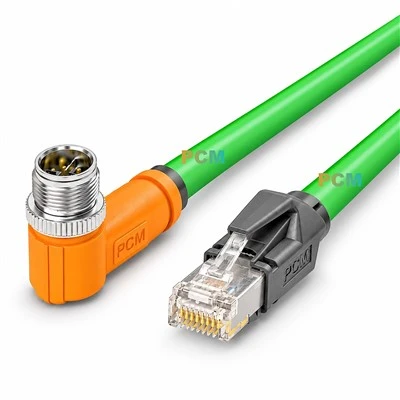
M12 X-RJ45 kabeļa kods
M12 X-Kods uz RJ45 Cat6A kabeli 10 Gb rūpnieciskajam Ethernet tīklam, saderīgs ar X-kodētām M12 ierīcēm, slēdžiem un
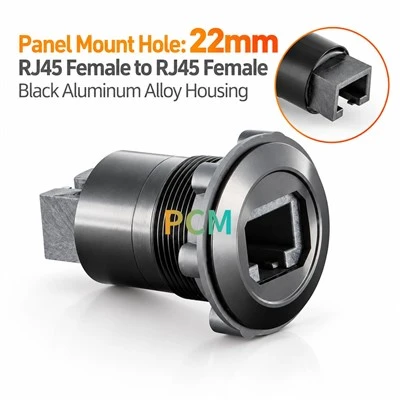
Paneļa stiprinājuma interfeisa adapteris
Industrial Panel Mount Interface Adapter sērija pārvieto iekšējos RJ45 Ethernet vai stereo audio savienojumus uz